Российский робот научился искать объекты под землёй: как TerraCognitaBot исследует территорию вместо человека
17:30
Источник: МФТИ
Учёные Московского физико технического института испытали российский робототехнический комплекс TerraCognitaBot, который способен самостоятельно обследовать территорию и искать подземные аномалии. Робот одновременно использует георадар, металлоискатель, GPS, камеры и другие датчики, а затем объединяет полученные сведения в единую карту участка. Такая технология может упростить поиск археологических объектов, остатков древних сооружений и других скрытых под землёй конструкций. В перспективе разработчики рассчитывают использовать комплекс и для гуманитарного разминирования.
Как робот видит то, что находится под землёй
Поиск подземных объектов обычно требует большой ручной работы. Специалисту приходится последовательно обследовать территорию с георадаром, двигаться примерно с одинаковой скоростью, следить за приборами и одновременно фиксировать координаты каждого участка. На сложном рельефе, в дождь или высокой траве такая работа становится особенно трудной. TerraCognitaBot должен взять на себя большую часть этой рутины. Комплекс создан на базе мобильной платформы AgileX Scout2 и оснащён сразу несколькими приборами. Главный из них это георадар GSSI SIR 3000 с антенной частотой 400 мегагерц.
Георадар работает по принципу эхолота, только вместо звуковых волн использует электромагнитные импульсы. Они проникают в грунт и отражаются от слоёв почвы, камней, пустот, конструкций и других объектов. По характеру отражённого сигнала специалисты могут определить, есть ли под поверхностью необычный объект.
Второй прибор это металлоискатель Minelab X Terra Pro. Он помогает обнаруживать металлические предметы, которые могут находиться в грунте. За определение положения робота отвечает GPS приёмник JAVAD Maxor. Кроме того, на платформе установлены энкодеры. Это датчики, которые фиксируют вращение колёс и позволяют оценивать, какое расстояние прошёл робот. Для визуального контроля используется камера Intel RealSense D455i. Она создаёт не только обычное изображение, но и информацию о расстоянии до объектов. Такой тип камер называют RGB D. Буквы RGB обозначают цветное изображение, а D означает данные о глубине сцены.
Все эти источники информации робот объединяет в одну систему. Временные метки помогают синхронизировать показания разных приборов, то есть определить, какие данные были получены в один и тот же момент и в одной точке маршрута.
Одна из задач TerraCognitaBot заключается в том, чтобы двигаться по заданному маршруту и сохранять нужное направление. Для этого используется компьютерное зрение. Так называют технологии, которые позволяют компьютеру анализировать изображения и распознавать объекты на них. В испытаниях для коррекции курса применялась нейросеть YOLOv8n. Она способна быстро обнаруживать заданные объекты на изображении. В данном случае робот распознавал конус ориентир. Увидев его, система рассчитывала траекторию движения и начинала плавно останавливаться примерно за два метра до цели. По прямой робот ориентировался также с помощью одометрии. Это метод определения собственного перемещения по данным о движении колёс и других датчиков.
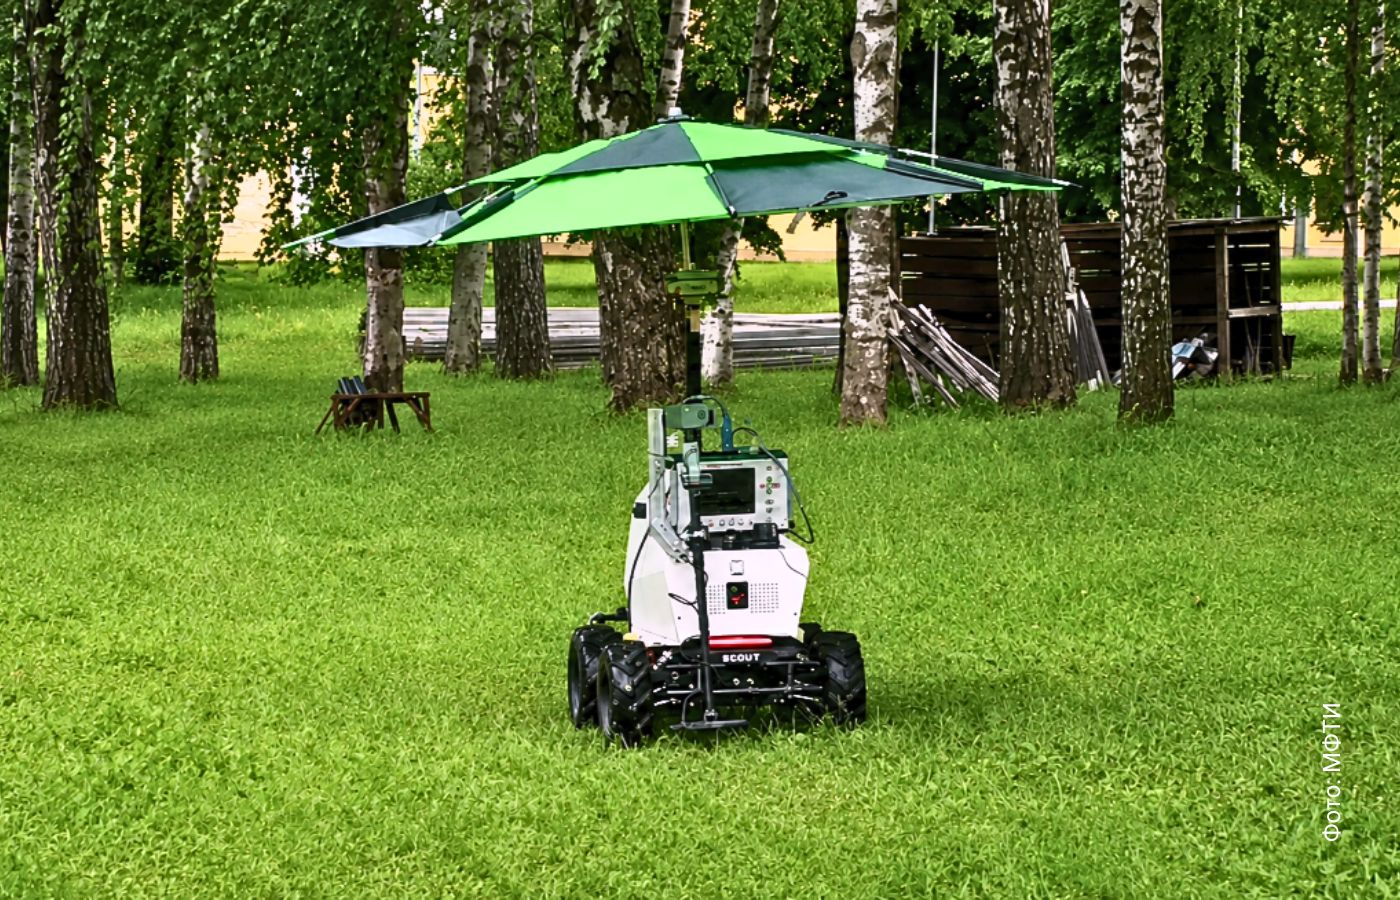
Источник: пресс-служба МФТИ
Во время движения TerraCognitaBot одновременно собирал несколько потоков информации. Георадар фиксировал отражения электромагнитных сигналов от грунта, металлоискатель реагировал на металлические объекты, а GPS определял координаты. После этого данные объединялись. Георадарные профили, полученные на разных участках маршрута, удалось собрать в единую трёхмерную модель обследованной территории. Такая карта позволяет не просто увидеть отдельные сигналы, а определить их расположение относительно друг друга.
Для археологов это особенно важно, поскольку несколько связанных аномалий могут указывать на остатки одного сооружения. Полевые испытания проходили в непростых условиях. Во время работы шёл дождь, трава местами превышала высоту робота, а оборудование подвергалось воздействию радиоэлектронных помех. Несмотря на это, TerraCognitaBot смог собрать необходимые данные в полном объёме и с требуемой точностью. Испытания проводились на археологическом участке, где ранее были обнаружены следы обожжённой древесины. Подобные объекты хорошо заметны на георадарных изображениях, поскольку их физические свойства отличаются от окружающего грунта.
Теперь исследователи анализируют полученную информацию и обучают нейросеть самостоятельно распознавать подземные аномалии. Это одна из наиболее сложных задач проекта. Алгоритму предстоит научиться отличать потенциально важные объекты от естественных элементов грунта и обычного мусора. Например, камни, корни деревьев и пустоты также могут создавать заметные сигналы. Поэтому компьютер должен определить, какие из них могут указывать на реальный объект. Разработчики рассматривают несколько направлений дальнейшего развития TerraCognitaBot. Одно из них связано с археологией, где робот может использоваться для предварительного обследования больших территорий и поиска участков, требующих более подробного изучения.
Другое направление связано с гуманитарным разминированием. В этом случае робот сможет выполнять обследование территории вместо человека, снижая риск для специалистов. Учёные также работают над системой SLAM. Это технология, которая позволяет роботу одновременно определять своё положение и строить карту окружающего пространства. В новой версии TerraCognitaBot исследователи хотят объединить данные георадара с визуально инерциальной одометрией, или VIO. Одометрия позволяет оценивать перемещение робота по данным его датчиков, а визуально инерциальная система дополнительно использует камеры и инерциальные датчики, которые фиксируют ускорение и вращение.
Такая система должна дать роботу возможность ориентироваться даже без GPS. Это особенно важно в местах, где спутниковая навигация недоступна или радиосвязь полностью отсутствует. В результате TerraCognitaBot может превратиться из дистанционно контролируемой исследовательской платформы в автономного помощника, способного самостоятельно обследовать территорию, находить подозрительные участки и создавать подробную карту скрытых под землёй объектов.
Подписывайтесь на наш Telegram-канал — там еще больше важных новостей!


