Источник: Фото Елены Либрик/портал «Научная Россия»
В середине октября в Институте проблем механики им. А. Ю. Ишлинского РАН прошел студенческий пресс-тур, организованный порталом «Научная Россия». Заместитель директора института по научной работе, член-корреспондент РАН, доктор технических наук, профессор Иван Леонидович Ермолаев представил журналистам ключевые разработки лаборатории робототехники, которые объединяют фундаментальную механику и прикладные задачи освоения океана.
Перед отечественной промышленностью стоит задача к 2030 году занять до 20% рынка промышленных роботов. Однако серийное производство в стране только налаживается, а высокая точность достигается не всегда. Одно из главных направлений, которым занимается команда Ермолаева, он называет «эргономикой манипулятора».
«Когда оператор решает, где разместить робота, он часто говорит: «Мне нравится вот это место, красиво выглядит». Но мы интуитивно понимаем: по аналогии с более удобным положением рук для человека у манипулятора тоже есть эффективные положения», — поясняет Иван Леонидович.
Исследуя рабочую зону, ученые дают рекомендации по размещению, которые позволяют повысить отдачу без изменения дорогой механики.
«Тридцать лет назад 90% функционала приходилось на механику, сейчас эта доля снижается до 40%, — отмечает Ермолаев. — Мы провели эксперимент: поручили манипулятору сверлить отверстия. Выяснилось, что мы в 2,5 раза повысили качество только за счет того, что дали роботу хорошую конфигурацию. В механике ничего не трогали, а робот стал работать в 2,5 раза лучше».
Помимо скорости движений, команда Ивана Леонидовича исследует энергозатраты и резонанс роботов.
«Если частоты собственных колебаний манипулятора совпадают с частотами объекта, который вы переносите, объект может разрушиться, — предупреждает ученый. — Или представьте, что вы режете что-то на дрожащем столе. Частоты собственных колебаний у такой машины могут изменяться в три раза и больше в зависимости от того, как вытянута рука».
По словам Ивана Леонидовича, современный робототехник должен понимать шесть направлений работы машины: перемещение, технологию, энергетику, датчики, обработку данных и коммуникацию. Именно поэтому в лаборатории собрались специалисты самого разного профиля — от выпускников физтеха до приборостроителей.
Прикладные разработки лаборатории напрямую связаны с освоением океана. Традиционная очистка корпусов судов в сухих доках занимает слишком много времени, а использование водолазов перегружает порт. Российские ученые предложили запускать очистного робота прямо на плаву с сервисного судна.
«Есть версия, что Цусимское сражение было проиграно потому, что наш флот двигался слишком долго, и корабли успели обрасти колониями ракообразных. Японские суда пришли чистенькими, и наша средняя скорость в бою была чуть ниже, чем у противника», — приводит исторический пример Ермолаев.
Другая критическая задача касается платформы «Приразломная» в Печорском море. Ее 16-метровое основание необходимо проверять ежегодно.
«Запустили плавучий аппарат, но при течении полтора метра в секунду его невозможно удержать на месте, — описывает проблему Иван Леонидович. — Мы научно обосновали, что можно сделать робота, который при трехбалльном шторме и ветре 15 метров в секунду будет удерживаться и над уровнем моря, и под ним. Уже с января мы приступаем к постройке действующего прототипа».
Затронули на пресс-туре и тему управления экзоскелетами.
«Мы не разрабатываем сами каркасы, но встает вопрос управления, — уточняет Ермолаев. — Чтобы вам не надо было думать, какую кнопочку нажать. Мы занимаемся миографией: датчики перехватывают электрические импульсы в мышцах. У вас и у меня эти милливольты будут разными, и они меняются даже у меня между состояниями, когда я полон сил и когда вернулся вечером уставшим. Экзоскелет совершает тестовые движения, распознает импульсы и адаптирует настройки».
Эта же технология уже доказала эффективность при работе с тяжелыми грузами: в экспериментах с привязанным ключом и гирей на руке операторы в экзоскелете попадали в замочную скважину в два раза быстрее, так как система компенсировала раскачивание.
Илья Александрович Таратонов, заместитель исполнительного директора Института информационных систем и инженерно-компьютерных технологий Российского нового университета, руководитель образовательной программы «Беспилотная робототехника и эргономика» РосНОУ, генеральный директор компании по производству БПЛА «Полдень. 21-й век», смотрит на проблему экзоскелетов с несколько иного ракурса. Он подчёркивает, что корневая проблема в развитии экзоскелетов заключается в доминировании узкоинженерного подхода. По словам эксперта, специалисты, обладающие исключительно инженерной подготовкой, неизбежно фокусируются на механике, приводах и системах управления, зачастую игнорируя фундаментальные аспекты взаимодействия в диаде «человек — машина». Таратонов с иронией замечает, что это приводит к созданию аппаратов, которые могут быть технически совершенны, но физиологически несовместимы с оператором.
Илья Александрович убеждён, что эффективное проектирование и внедрение подобных систем требует формирования гибридной модели компетенций.
«Это должен быть сплав, инженерии и медицины, — поясняет преподаватель РосНОУ, — Без этого симбиоза мы будем и дальше строить красивые, но бесполезные или даже опасные железяки».
Далее он детализирует, какие именно области знаний, по его мнению, являются базовыми для такого специалиста. Разработчик, утверждает Илья Таратонов, должен обладать глубоким пониманием анатомии, чтобы корректно позиционировать приводы и датчики, исключая точки избыточного давления и нарушения кровообращения. Он должен владеть антропометрическими данными, чтобы создавать модульные и регулируемые конструкции, обеспечивающие должную эргономику. И, наконец, он обязан разбираться в биомеханике, чтобы алгоритмы управления не противоречили естественной нейромышечной координации человека, а усиливали её.
«Нужно, чтобы образование было одновременно и медицинским, и инженерным. Только тогда появится подлинное понимание анатомии, антропометрии и биомеханики», — завершает свою мысль Илья Александрович.
Российская робототехника, как можем наблюдать, сегодня решает двойную задачу. С одной стороны, это поиск «эргономики манипулятора» — повышение эффективности без замены дорогой механики за счёт эргономичных конфигураций, учёта резонанса и энергозатрат, а с другой — выход на принципиально новые прикладные сценарии, от очистки судов на плаву до удержания аппаратов в шторм у платформы «Приразломная».
При этом развитие экзоскелетов и систем управления на основе миографии отчётливо демонстрирует, что будущее за гибридными компетенциями, где инженерия сплавлена с анатомией, антропометрией и биомеханикой. Именно такой междисциплинарный подход, подкреплённый задачей занять до 20% рынка промышленных роботов к 2030 году, позволит создавать технику, которая будет не только точной и производительной, но и безопасной для человека.
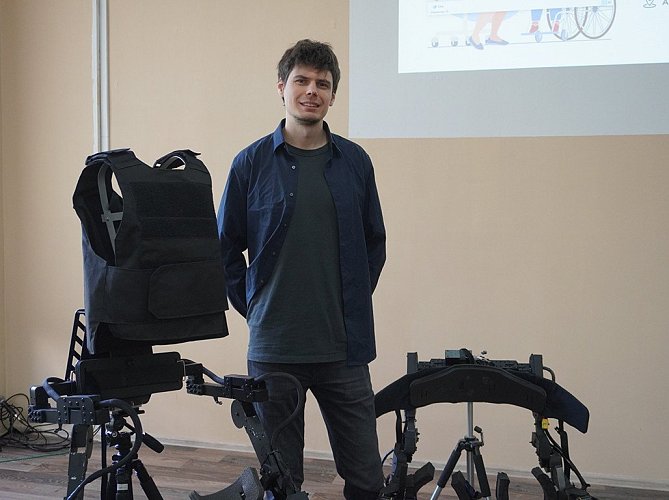 Фото Анастасии Жуковой/портал «Научная Россия»
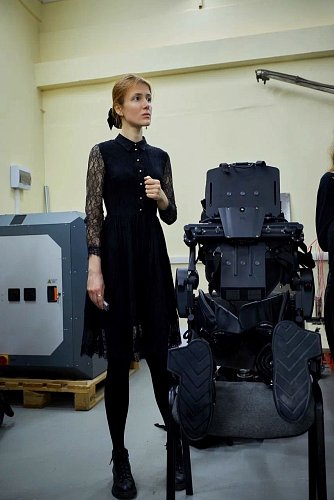 Фото Елены Либрик/портал «Научная Россия»
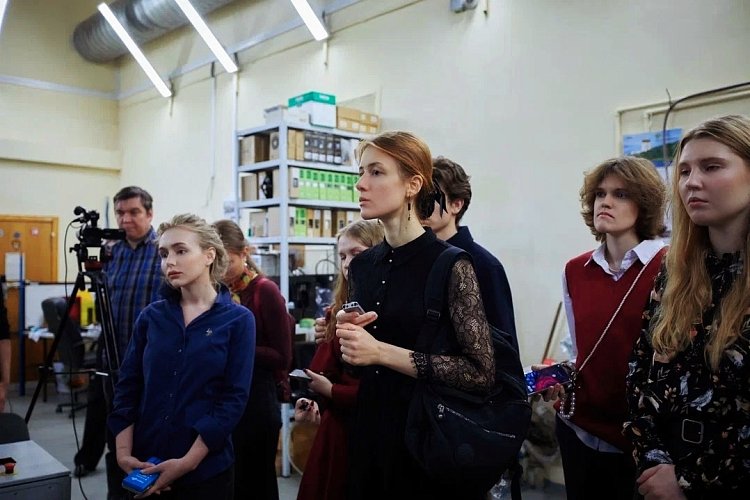 Фото Елены Либрик/портал «Научная Россия»
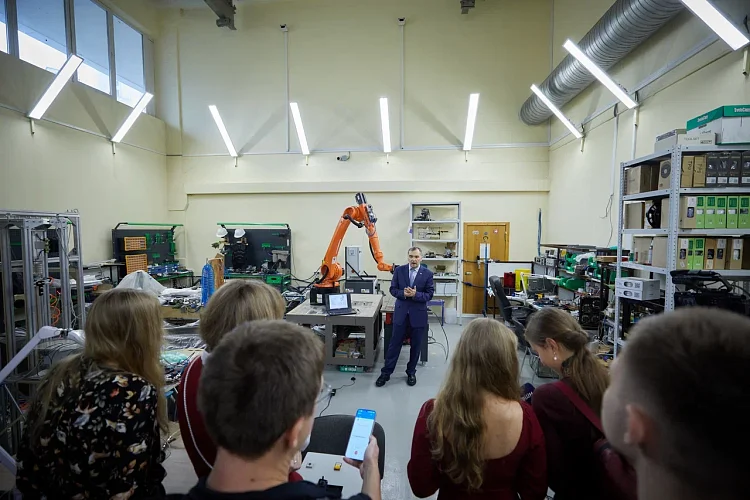 Фото Елены Либрик/портал «Научная Россия»
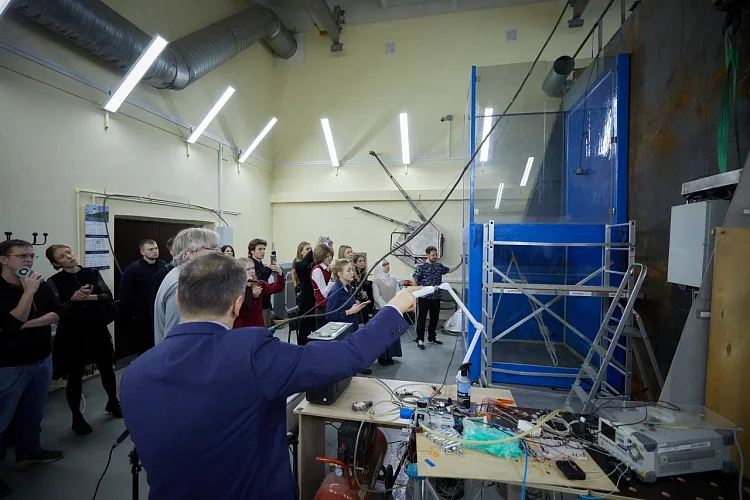 Фото Елены Либрик/портал «Научная Россия»
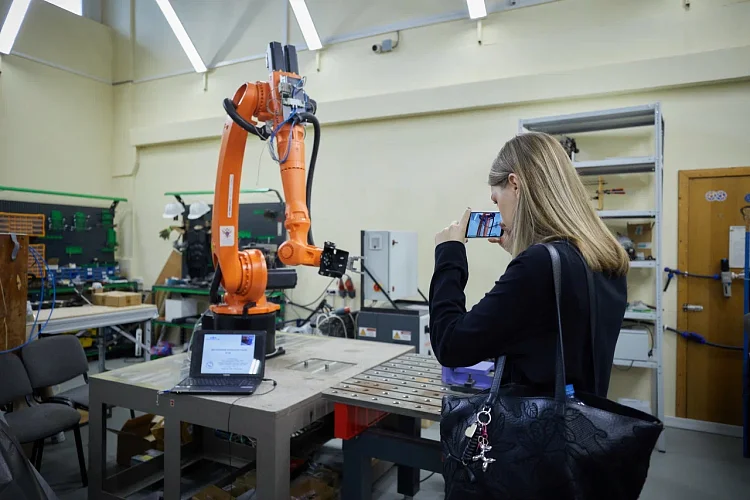 Фото Елены Либрик/портал «Научная Россия»
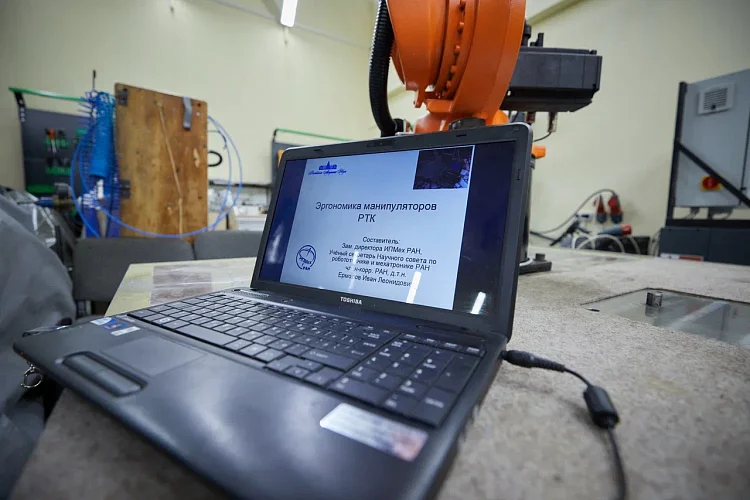 Фото Елены Либрик/портал «Научная Россия»
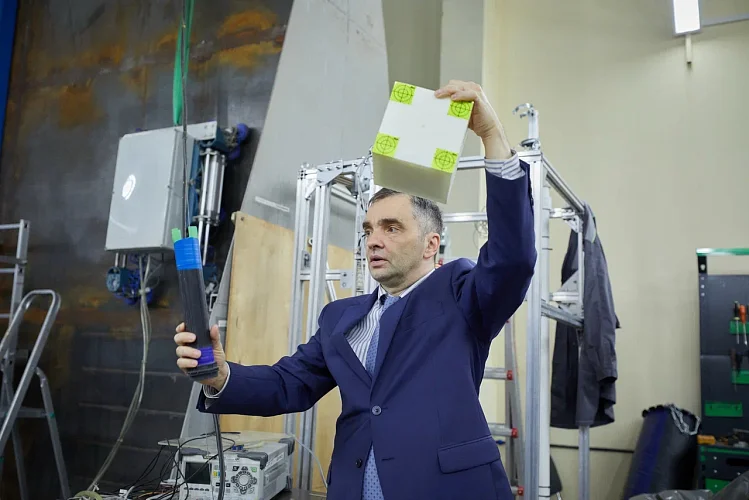 Фото Елены Либрик/портал «Научная Россия»
Подписывайтесь на наш Telegram-канал — там еще больше важных новостей!


